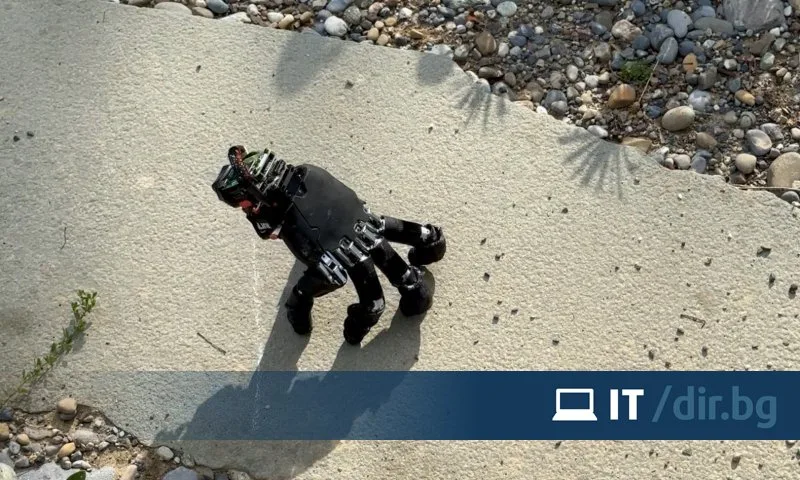
Роботизирана ръка се придвижва на пръсти като Нещото от „Семейство Адамс“
Роботизираната ръка напомня на Нещото от „Семейство Адамс“, но разработката има съвсем практическа цел. Учените искат да създадат система, която може да изпраща само ръката на робот в тесни пространства, недостъпни за останалата част от машината. Там тя би могла да инспектира обекти, да управлява механизми или да премества предмети.
„Бъдещ робот би могъл да изпрати ръката си в пространство, в което тялото му не може да влезе, за да провери нещо, да задейства контрол или да премести предмет, след което да я прибере„, обяснява специалистът по роботика Робърт Кацшман от ETH Zurich.
Екипът е използвал готова роботизирана ръка WUJI, към която е добавил батерия, малък компютър и сензор за движение. Цялата конструкция тежи 818 грама. Тя носи собственото си захранване и изчислителен хардуер върху горната си страна.
Основното предизвикателство е било да се научи ръката да се придвижва, без да губи равновесие. Пръстите ѝ са с различна дължина, а палецът е разположен встрани. Това прави ходенето по-трудно, тъй като опорните точки непрекъснато се променят.
Преди изпитанията с реалния хардуер учените са обучили софтуера чрез симулации и метод за обучение с подкрепление. Системата е получавала награди за движения в желаната посока и наказания за прекомерно люлеене. След многократни опити тя е усвоила подходящ начин за придвижване.

Роботизираната ръка е преминала успешно демонстрации върху 14 различни повърхности, сред които дърво, метална решетка, трева и чакъл. При тестове за управление върху постелка тя е достигнала средна скорост от 9,3 сантиметра в секунда.
Механизмът е научен и да се изправя сам след падане. Той е успял в 21 от общо 25 физически опита. В останалите случаи пръстите му са се закачали един за друг.
Изследователите са проверили и дали ръката може да използва пръстите си за работа, докато останалите я поддържат. Тя е натиснала правилния клавиш със стрелка на клавиатурата в 29 от 32 последователни команди. Така е успяла да въвежда ходове в пъзел играта Sokoban, макар че самите решения са били избирани от човек.
Следващата цел е различните умения да бъдат обединени в по-сложни задачи. Учените искат също да подобрят надеждността на системата и да ѝ добавят собствено зрение. Засега ръката разчита на отделни контролери за различните действия, а при някои задачи е необходима външна камера.
В бъдеще екипът предвижда роботизираната ръка да може автоматично да се отделя от по-голям робот и след това да се свързва отново с него. Изследването е публикувано като предварителна научна разработка в arXiv и все още не е преминало независима рецензия.


Ако вярвате в правото си на обективна информация, подкрепете ни.
Вашето дарение от всякакъв размер и по всяко време означава много за нас.
Скъпи читатели,
Днес, повече от всякога, независимата журналистика има нужда от вас.
В мисията си да предоставяме обективни, достоверни и навременни новини разчитаме на вашата подкрепа.
Ако вярвате в правото си на обективна информация, подкрепете ни.
Ако вярвате в правото си на обективна информация, подкрепете ни.
Вашето дарение от всякакъв размер и по всяко време означава много за нас.
Скъпи читатели,
Днес, повече от всякога, независимата журналистика има нужда от вас.
В мисията си да предоставяме обективни, достоверни и навременни новини разчитаме на вашата подкрепа.
Ако вярвате в правото си на обективна информация, подкрепете ни.


Post Comment