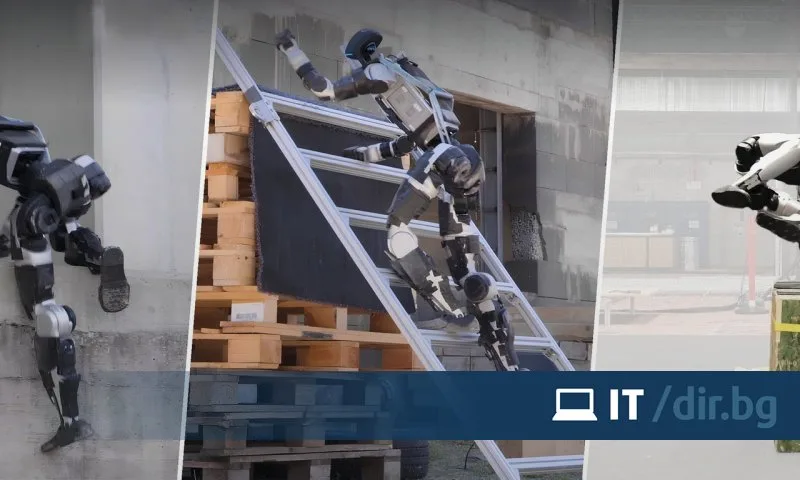
Хуманоиден робот преодолява стълби и препятствия с 92,5% успех в симулации
Изследователи от Швейцарския федерален технологичен институт в Цюрих (ETH Zurich) и техни сътрудници разработиха система за управление, която помага на хуманоидните роботи да преодоляват различни препятствия с един общ модел. Технологията е демонстрирана с робота G1 на Unitree.
Системата, наречена Attention-based Contact Planning (ACP), използва изкуствен интелект, за да определя къде роботът трябва да постави ръцете, краката, коленете, лактите и таза си, за да се придвижи безопасно. Вместо да следва предварително програмирана поредица от движения, машината избира подходящи точки за опора според околната среда и поставената задача.
При симулации системата постига средно 92,5% успеваемост в осем комбинирани трасета с препятствия. За сравнение, друг метод за генериране и проследяване на движенията достига 58,8%. Резултатите се отнасят до симулациите, а не до изпитанията в реални условия.
ACP съчетава обучение чрез подсилване с имитация на движения. При първия подход системата се усъвършенства чрез многократни опити и обратна връзка. При втория тя се учи от предварително записани движения.
Изследователите посочват, че двата метода имат ограничения. Обучението чрез подсилване може да затрудни координацията на цялото тяло при сложни задачи, докато имитацията не винаги позволява достатъчно добра адаптация към непознати препятствия.
Новият подход разделя планирането на опорните точки от изпълнението на движенията. Невронната мрежа анализира терена, състоянието на робота и зададената цел, след което определя подходящите места за контакт. Отделен контролер координира ставите, за да може машината да достигне тези точки.
При изкачване на стълба например роботът трябва да избере подходящи места за захващане с ръцете и опора с краката. След това координира движенията на крайниците и торса си, за да преминава между отделните стъпала, като запазва равновесие.
With @JayHe748646 @KehanWen170077 @leggedrobotics , we push humanoid mobility to next frontier.
Achieved by a generalist contact planner + a generalist tracker + a generalized neural mapping, warmstarted from few human data.
Website: https://t.co/Y7cu3D4K4I
Promo VideoСистемата планира опорни точки за девет части на тялото – двете ръце, двата лакътя, двете колена, двата крака и таза. Така роботът може да използва и горната част на тялото си, когато обикновеното ходене не е достатъчно.
За ориентиране в пространството изследователите са разработили и система за картографиране с LiDAR. Тя преобразува измерванията от сензора в локална карта на височините и оценява надеждността им. Това помага на робота да разпознава тесни повърхности, включително стъпалата на стълби, които иначе може да пропусне.
Системата работи на компютър Jetson Orin NX и обработва сканиране от 20 000 LiDAR точки за 30 милисекунди. Данните се обновяват с честота 10 пъти в секунда.
Обучението преминава през три етапа. Първо контролерът се научава да изпълнява планове за опорните точки с помощта на 13,2 минути данни от човешки движения, адаптирани към устройството и физическите ограничения на робота.
След това изследователите обучават съвместно планиращия модул и контролера. В последния етап обучението чрез подсилване помага на системата да се адаптира към среди, генерирани процедурно, които се различават от първоначалните демонстрации.
При реалните изпитания роботът G1 е показал, че може да се катери по стълби, да преминава по отделни опорни повърхности, да пълзи през тесни пространства, да прескача препятствия и да се възстановява след падане. При работа системата използва данните от бордовите си сензори и зададената цел, без да се нуждае от предварително записани движения.
Изследователите отбелязват, че технологията засега е насочена към придвижване по терена и използване на опорни точки в близост до робота. Задачи, които изискват захващане на обекти над главата, висене или по-сложни манипулации, ще изискват по-развито триизмерно възприятие.

Днес, повече от всякога, независимата журналистика има нужда от вас. В мисията си да предоставяме обективни, достоверни и навременни новини разчитаме на вашата подкрепа.
Ако вярвате в правото си на обективна информация, подкрепете ни.Вашето дарение от всякакъв размер и по всяко време означава много за нас.
Скъпи читатели,
Днес, повече от всякога, независимата журналистика има нужда от вас.
В мисията си да предоставяме обективни, достоверни и навременни новини разчитаме на вашата подкрепа.Ако вярвате в правото си на обективна информация, подкрепете ни.




Post Comment