
Хуманоидни роботи ходят все по-уверено по пясък, чакъл и хлъзгави терени (видео)
Изследователи от Georgia Tech разработиха нова система за машинно обучение, която позволява на хуманоидни роботи да се движат по пясък, чакъл, мокра трева, стълби, наклони и хлъзгави повърхности. Новият подход съкращава и времето, както и изчислителните ресурси, необходими за обучението на робота.
Методът носи името Learn to Teach и представлява усъвършенствана версия на популярния модел за обучение „учител – ученик“. Вместо двата модела да се обучават последователно, както е при традиционния подход, новата система ги обучава едновременно. Според екипа това води до по-бързо обучение и по-добро представяне в реални условия.
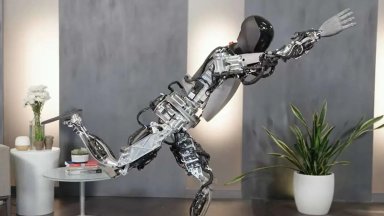
Новият контролер е тестван върху двукрак хуманоиден робот. По време на изпитанията машината успешно преминава през различни външни и вътрешни терени. Роботът запазва равновесие дори когато изследователите го бутат или дърпат, като сам коригира походката си.
Разработката беше представена на конференцията IEEE International Conference on Robotics and Automation (ICRA). Според учените технологията може да бъде използвана не само при хуманоидни роботи, но и при други роботизирани системи.
При традиционния метод първо се създава т.нар. модел „учител“, който разполага с подробни данни от симулации. След като приключи обучението си, той предава натрупаните знания на модела „ученик“, който управлява реалния робот.
Според водещия изследовател Фейян У този процес има два основни недостатъка.
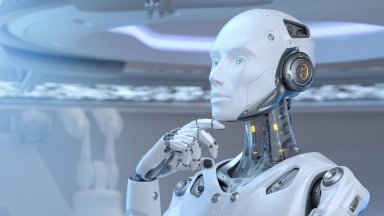
„Има два проблема при този подход. Обучението последователно отнема твърде много време. Освен това се губи голяма част от информацията, която моделът учител е събрал„, казва той.
Обучението на роботизирани контролери чрез симулации често изисква часове работа върху скъп графичен хардуер, което значително увеличава цената и времето за разработка.
Новата система решава този проблем, като позволява на модела „учител“ да започне да предава знания още докато самият той се обучава.
„Не е необходимо учителят първо да стане експерт, за да започне да обучава ученика. Той може постепенно да предава наученото по време на целия процес„, обяснява У.

Освен това моделът „учител“ използва и опита, който натрупва моделът „ученик“. Така се намалява разликата между поведението в симулация и реалните условия, което е един от основните проблеми при обучението на роботи.
Контролерът е внедрен в хуманоиден робот в лабораторията на доц. Йе Джао. Машината успешно се придвижва по неравен терен и хлъзгави повърхности без необходимост от отделни алгоритми за различните условия.
„Не очаквахме един и същ контролер да се представя толкова добре при толкова различни условия. Досега не беше доказано, че толкова голям хуманоиден робот може да се движи достатъчно пъргаво по толкова труден терен. Оказа се, че нашият ефективен метод за обучение работи при най-различни повърхности и среди„, казва У.
Според Йе Джао новият контролер се е представил дори по-добре от софтуера, предоставен от производителя на робота. Екипът смята, че методът Learn to Teach може да намери приложение и при други видове роботи, които трябва да се движат надеждно в непредвидима среда.


Ако вярвате в правото си на обективна информация, подкрепете ни.
Вашето дарение от всякакъв размер и по всяко време означава много за нас.
Скъпи читатели,
Днес, повече от всякога, независимата журналистика има нужда от вас.
В мисията си да предоставяме обективни, достоверни и навременни новини разчитаме на вашата подкрепа.
Ако вярвате в правото си на обективна информация, подкрепете ни.
Ако вярвате в правото си на обективна информация, подкрепете ни.
Вашето дарение от всякакъв размер и по всяко време означава много за нас.
Скъпи читатели,
Днес, повече от всякога, независимата журналистика има нужда от вас.
В мисията си да предоставяме обективни, достоверни и навременни новини разчитаме на вашата подкрепа.
Ако вярвате в правото си на обективна информация, подкрепете ни.



Post Comment